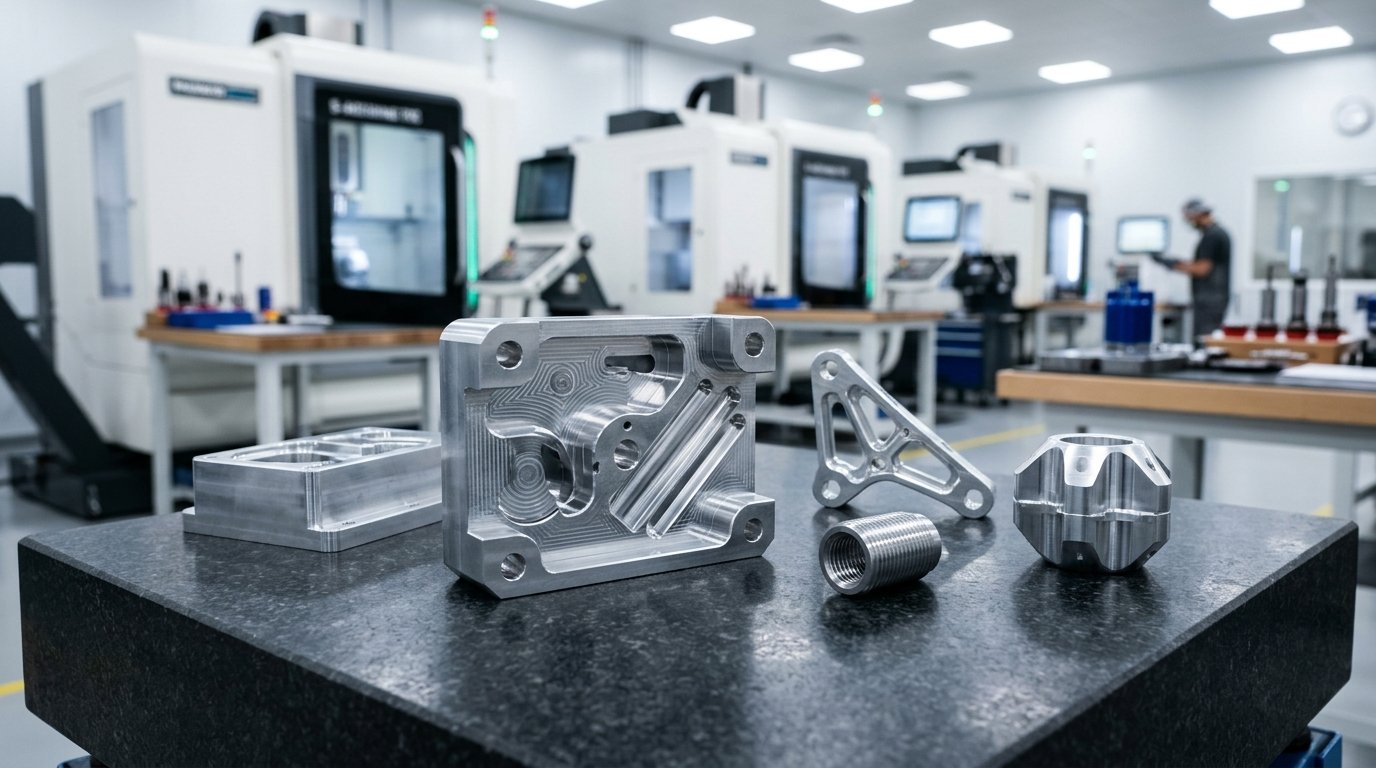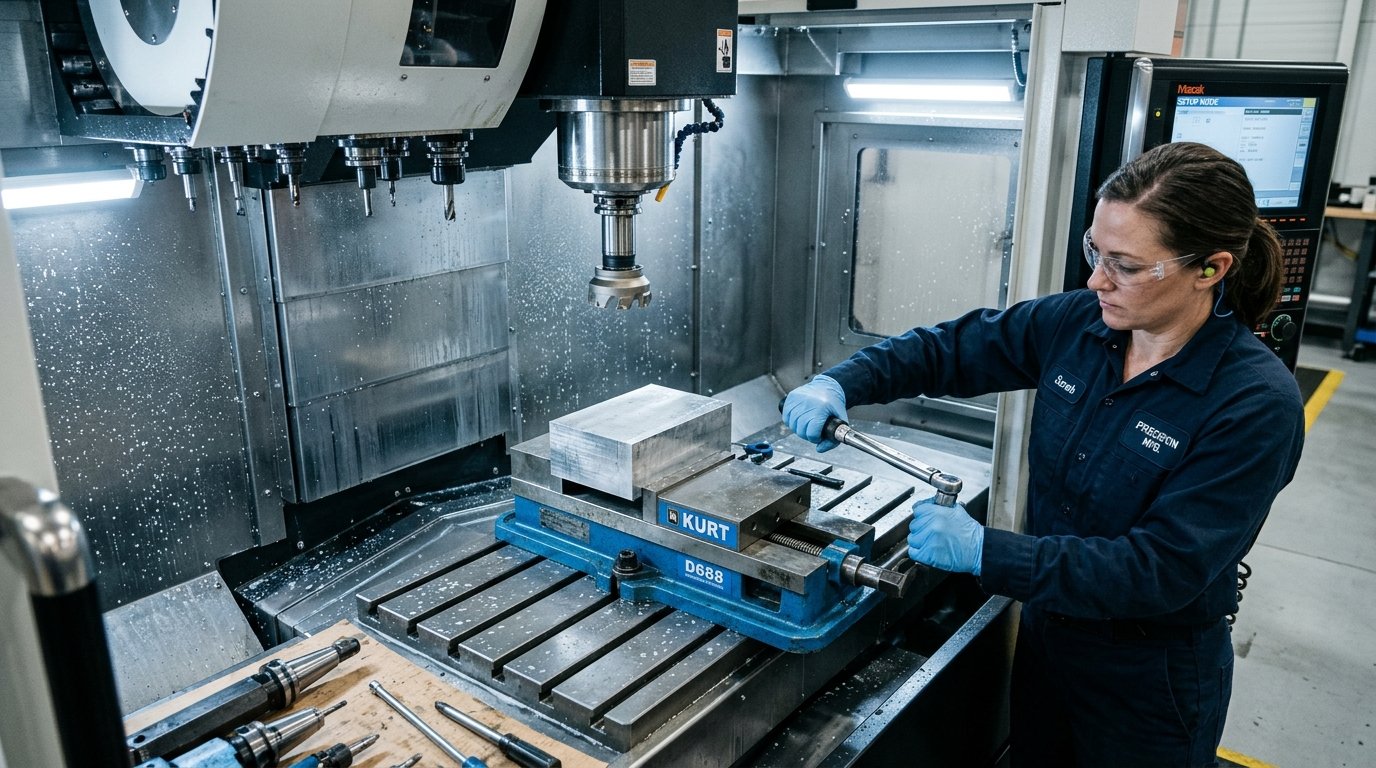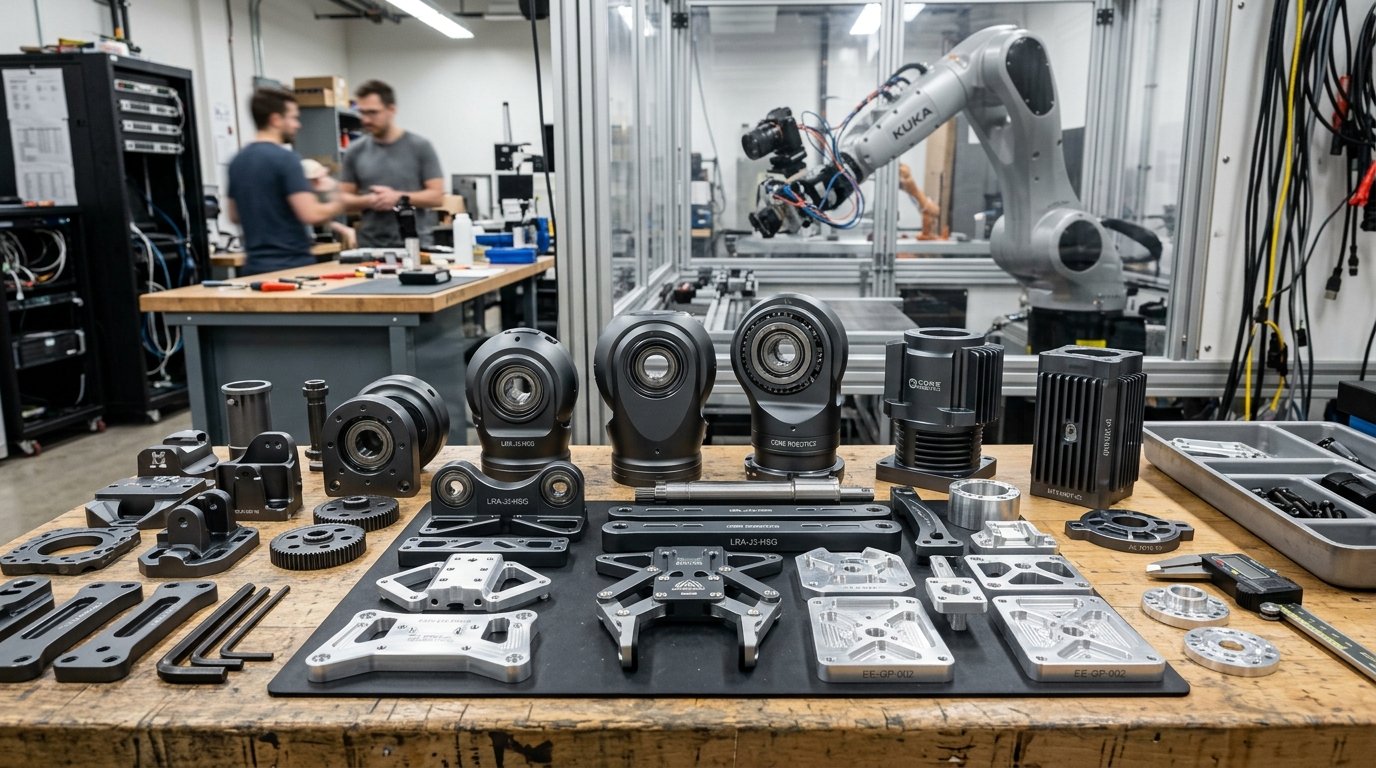
L'usinage CNC de l'aluminium pour la robotique concerne les pièces structurelles et de précision qui assurent l'assemblage d'un robot : boîtiers d'articulations, bielles de bras, supports de moteurs et de réducteurs, plaques d'outillage en bout de bras, supports de capteurs et dispositifs de fixation pour l'automatisation. L'aluminium est le matériau de prédilection car il est léger, suffisamment rigide, rapide à usiner et facile à finir. Les pièces les plus importantes sont celles comportant des alésages de roulement, des faces de montage et des trous de goupille, car les petites erreurs qui s'y glissent se répercutent à chaque articulation.
En résumé : utilisez l'alliage 6061-T6 pour la plupart des châssis, supports et fixations, l'alliage 7075-T6 pour les liaisons et les assemblages soumis à des charges élevées, et consacrez votre budget de tolérance aux alésages, aux repères et aux faces d'accouplement plutôt qu'à chaque cote.
Pourquoi recourir à l'usinage CNC de l'aluminium dans le domaine de la robotique ?
Les robots déplacent leur propre structure. Chaque gramme d'un maillon du bras ou d'un effecteur terminal doit être accéléré, freiné et maintenu en place par des moteurs et des réducteurs. C'est pourquoi le poids revêt une importance plus grande en robotique que dans la plupart des machines.
Les alliages d'aluminium offrent un bon compromis :
- Faible densité. L'aluminium pèse environ un tiers du poids de l'acier à volume égal, ce qui réduit l'inertie et permet d'utiliser des moteurs plus petits.
- Usinabilité. Son usinage rapide permet de proposer des pièces à poches, nervurées et légères à un prix abordable.
- Conductivité thermique. La chaleur dégagée par le moteur et les composants électroniques se diffuse à travers les boîtiers en aluminium au lieu de s'accumuler.
- Finition. L'anodisation assure une protection contre la corrosion et l'usure, tout en conférant un aspect soigné aux cobots et aux machines destinées au grand public.
- Disponibilité. Les tôles et les barres en 6061 et 7075 sont disponibles en stock presque partout.
L'acier reste d'actualité pour les arbres, les engrenages et les pièces soumises à une forte usure. Les plastiques techniques, tels que le POM, conviennent aux guides et aux bagues. Mais pour la structure qui relie l'ensemble, l'aluminium est généralement le premier choix.
Quelles pièces destinées à la robotique et à l'automatisation sont usinées par CNC ?
| Composant | Alliage type | En quoi est-ce exigeant ? |
| Logement commun | 6061-T6 ou 7075-T6 | Alésages de roulements coaxiaux, faces de montage perpendiculaires |
| Maillon / segment de bras | 7075-T6 ou 6061-T6 | Rapport rigidité/poids, poches, nervures fines |
| Support de moteur et de boîte de vitesses | 6061-T6 | Diamètre du guide, position du cercle de boulonnage, planéité |
| Plaque pour outillage de bout de bras (EOAT) | 6061-T6 | Disposition standard des trous de fixation, trous de centrage, planéité |
| Doigts et mâchoires de préhension | 7075-T6 ou 6061-T6 | Usure au niveau des surfaces de contact, des détails de petite taille |
| Support pour codeur et capteur | 6061-T6 | Position par rapport à l'axe de l'arbre |
| Plaque de chariot d'axe linéaire | 6061-T6 ou MIC-6 | Planéité des surfaces de fixation des rails |
| Dispositifs d'automatisation et agencements | 6061-T6 ou MIC-6 | Emplacement fixe, inserts renforcés aux endroits soumis à l'usure |
| Pièces du châssis d'un robot mobile | 6061-T6 | Usinage mixte et tôle construction |
Ces pièces passent souvent très rapidement d'un prototype de 5 pièces à des lots de 50 ou 500 pièces. La cohérence entre ces lots est tout aussi importante que celle de la première pièce.
6061 ou 7075 : choisir le bon alliage pour les pièces de robot
Le 6061-T6 est un matériau très polyvalent. C'est le choix idéal pour la plupart des supports, plaques, fixations, dispositifs de fixation et boîtiers. Il s'usine facilement, s'anodise de manière homogène, offre une bonne résistance à la corrosion et coûte moins cher que le 7075.
Le 7075-T6 est la variante à haute résistance. Optez pour celui-ci lorsqu’une pièce doit supporter des charges élevées malgré une section transversale réduite, par exemple un bras articulé fin, un boîtier de joint à couple élevé ou des doigts de préhension soumis à des chocs répétés. Il est plus cher, use légèrement plus les outils et sa couleur anodisée est légèrement différente de celle du 6061.
La plaque d'outillage moulée MIC-6 est un produit à connaître dans le domaine de l'automatisation. Elle est soumise à un traitement de détente et présente une grande stabilité dimensionnelle, ce qui permet aux grandes plaques plates de conserver leur planéité après usinage. Utilisez-la pour les plaques de base et les plaques de fixation où la planéité prime sur la résistance.
Une chose à garder à l'esprit : la rigidité est pratiquement la même pour tous les alliages d'aluminium. Le 7075 est bien plus résistant que le 6061, mais il n'est pas sensiblement plus rigide. Si un maillon fléchit trop, un alliage plus résistant ne résoudra pas le problème. En revanche, une section plus profonde, une nervure ou un profilé fermé y parviendront.
Quelles sont les tolérances les plus importantes pour les composants robotiques ?
Les robots sont des chaînes cinématiques. Une petite erreur angulaire au niveau de l'épaule se traduit par une erreur de position bien plus importante au niveau de l'outil. C'est pourquoi seules quelques caractéristiques méritent un contrôle rigoureux, contrairement à la plupart des cotes.
Alésages de roulements. Les sièges de roulements sont généralement spécifiés selon une classe d’ajustement ISO, conformément aux recommandations du fabricant de roulements, en utilisant le système de limites et d’ajustements de la norme ISO 286-1. La coaxialité entre deux alésages d’un même logement est tout aussi importante que la taille de chacun d’entre eux.
Faces de montage. Les faces servant à positionner un moteur, un réducteur ou un engrenage doivent présenter une planéité et une perpendicularité par rapport à l'axe de l'alésage. Si la face est inclinée, le réducteur fonctionne de manière désalignée.
Diamètres de guidage et cercles de boulonnage. Un moteur ou un réducteur centré à l'aide d'un diamètre de guidage ne s'aligne correctement que si ce diamètre est concentrique à l'alésage dans lequel il s'insère.
Trous pour goupilles de centrage. Les goupilles permettent un positionnement reproductible lorsqu’une pièce est retirée puis remise en place. Elles nécessitent des tolérances strictes en matière de position et de dimensions. Ce n’est pas le cas des trous de boulons de jeu.
Plaques d'interface de bout de bras. Les brides d'outils robotiques sont généralement conformes à la norme d'interface mécanique ISO 9409-1, qui définit les schémas de perçage et les repères de positionnement. Le respect de cette norme permet l'interchangeabilité des outils entre les différents robots.
Tout le reste (profils extérieurs, fonds de poches, faces esthétiques) peut généralement respecter une tolérance générale. Le fait de resserrer ces tolérances augmente les coûts sans améliorer les performances du robot.
Une mise en garde concrète concernant la température
L'aluminium se dilate d'environ 23 µm par mètre et par degré Celsius. Un bras de 300 mm qui se réchauffe de 10 °C dans une cellule thermique s'allonge d'environ 0,07 mm. Pour la plupart des robots, cela ne pose pas de problème. Pour les robots d'assemblage ou de mesure de précision, il s'agit d'un paramètre à prendre en compte lors de la conception, et c'est également la raison pour laquelle les pièces critiques doivent être mesurées à une température contrôlée.
Réduction du poids sans perte de rigidité
C'est grâce à l'allègement que les pièces usinées par robot s'avèrent rentables. Stratégies courantes :
- Évidement. Retirer de la matière des zones soumises à de faibles contraintes, en conservant les nervures sur les lignes de charge.
- Des nervures plutôt que des parois épaisses. Une paroi de 2 mm dotée de nervures est souvent plus rigide qu'une paroi pleine de 5 mm, tout en étant plus légère.
- Sections fermées. Les formes en caisson ou en tube résistent bien mieux à la torsion que les profilés ouverts.
- Matière aux endroits soumis à des charges. Conserver l'épaisseur au niveau des alésages des paliers et des trous de boulons ; l'enlever ailleurs.
- Formes optimisées sur le plan topologique. La conception générative permet d'obtenir des formes efficaces, mais il convient de vérifier qu'elles peuvent être usinées avec des outils standard.
Tout cela a un coût. Les poches profondes, avec des rayons d’angle réduits et des parois très fines, allongent le temps d’usinage et augmentent le risque de déformation. Les parois en aluminium de moins d’environ 1 mm vibre et se déplace ; c’est pourquoi notre guide sur usinage de parois minces Cela vaut la peine d'être lu avant d'aller trop loin dans la conception. Notre position : commencez par éliminer le poids facile à réduire grâce à de grandes poches et des rayons généreux. Ne visez les derniers 5% que si le dimensionnement du moteur en dépend vraiment.
Bras industriels, cobots et robots mobiles : en quoi leurs exigences diffèrent-elles ?
“Le terme ” pièces de robot » recouvre des machines très différentes, et les priorités en matière d'usinage varient selon chacune d'entre elles.
Les bras industriels se déplacent rapidement, transportent des charges importantes et fonctionnent pendant des années au sein de cellules fixes. Les boîtiers d’articulation et les supports de réducteur exigent un alignement d’une précision extrême. Les volumes de production par modèle sont modérés, et la cohérence d’un lot à l’autre est essentielle, car les pièces de rechange doivent s’adapter à des robots construits plusieurs années auparavant.
Les robots collaboratifs (cobots) travaillent aux côtés des humains ; ils sont donc plus légers et plus lents, et présentent des formes arrondies et fermées. L'aspect esthétique revêt une importance particulière : la couleur de l'anodisation, la qualité des arêtes et la finition lisse des surfaces extérieures font partie intégrante du produit. Les boîtiers usinés à parois minces, dotés d'un passage de câbles intégré, sont courants.
Les robots mobiles et les AGV associent des pièces usinées à des châssis en tôle, des boîtiers de batterie et des capots moulés. La précision réside dans les fixations des roues et des entraînements, les supports du lidar et des caméras, ainsi que dans les mécanismes de levage. Le reste du châssis peut souvent être plié plutôt qu’usiné.
Les cellules d'automatisation sur mesure utilisent des gabarits, des gabarits d'imbrication, des préhenseurs, des supports de capteurs et des plaques de base. Il s'agit généralement de pièces fabriquées à l'unité ou en petites séries, et la rapidité de livraison prime souvent sur le prix unitaire. Une plaque plane et stable, ainsi que des trous de goujons bien placés, garantissent la répétabilité des gabarits.
Savoir à quelle catégorie appartient votre pièce vous aide, vous et votre fournisseur, à vous mettre d'accord sur les aspects auxquels accorder la priorité en matière de tolérance, de finition et de contrôle.
Comment inspecter les éléments pour lesquels l'alignement est essentiel
En robotique, ce sont les relations entre les caractéristiques qui importent le plus, et non pas les dimensions individuelles. Cela modifie la manière dont les pièces doivent être contrôlées.
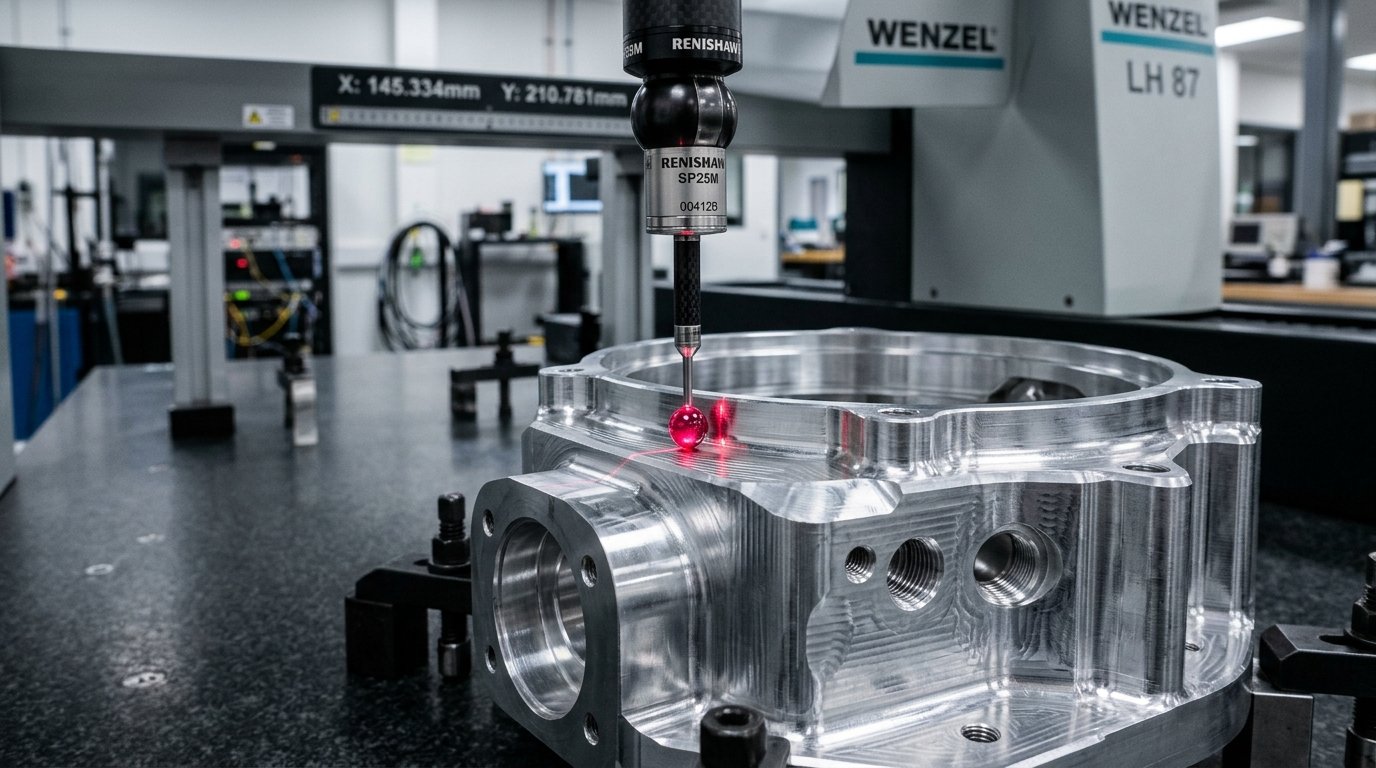
Le diamètre de l'alésage ne suffit pas à lui seul. Un alésage peut avoir un diamètre parfaitement adapté et s'avérer néanmoins inutilisable s'il n'est pas aligné par rapport à l'alésage opposé. Demandez que la coaxialité et la perpendicularité soient mesurées, généralement à l'aide d'une machine à mesurer tridimensionnelle (MMT).
Effectuez les mesures par rapport à vos repères. Le rapport d'inspection doit utiliser le même système de repères que le dessin, à savoir généralement l'axe de l'alésage principal et une face de montage. Les mesures prises à partir d'un bord pratique peuvent masquer de réels problèmes.
D'abord la pièce de contrôle, puis l'échantillonnage. Mesurez toutes les cotes de la première pièce. Ensuite, il suffit généralement de contrôler par échantillonnage les caractéristiques critiques de chaque lot, à condition que le processus ne change pas.
Vérifiez après la finition. Si une pièce est anodisée, mesurez les ajustements critiques après la finition, et non avant.
Une bonne habitude : indiquer comment la pièce s'assemble. Lorsque le contrôleur sait quelles faces s'emboîtent et quels alésages accueillent le roulement, le rapport se concentre sur l'essentiel.
Délais de livraison et planification par lots pour les projets de robotique
Les plannings en robotique sont généralement déterminés par l'étape la plus lente, et les pièces en aluminium usinées se trouvent souvent sur le chemin critique.
Les supports et plaques simples peuvent être usinés rapidement. Les boîtiers d'assemblage complexes, nécessitant plusieurs réglages et comportant des alésages serrés, prennent plus de temps, et l'anodisation ajoute encore du temps. Une inspection du premier article sur le premier lot allonge encore un peu plus le délai.
Trois habitudes permettent de faire avancer les projets :
- Commandez d'abord les pièces dont le délai de livraison est long. Les boîtiers et les liaisons complexes doivent être expédiés dès que la conception est finalisée, avant même les supports.
- Commandez des pièces de rechange. Un ou deux boîtiers de joint supplémentaires ne coûtent pas cher comparé à un projet bloqué.
- Organisez vos lots en fonction des cycles de fabrication. Si vous prévoyez de fabriquer 20 robots en trois mois, commander 20 kits en une seule fois revient généralement moins cher à l'unité et permet d'avoir des lots identiques.
Pour mieux comprendre comment la quantité influe sur le prix, consultez notre guide consacré à Coût de l'usinage CNC de l'aluminium.
Finitions de surface pour les pièces destinées à la robotique et à l'automatisation
| Finition | Pourquoi est-ce utilisé en robotique ? | Attention à |
| Anodisation de type II, transparente ou noire | Protection contre la corrosion et aspect soigné des bras et des caches | La couleur varie entre les séries 6061 et 7075 |
| Anodisation dure de type III | Résistance à l'usure des mâchoires de préhension, des guides et des surfaces de glissement | Modifie les dimensions ; masque les alésages et s'adapte |
| Grenaillage + anodisation | Finition uniforme et mate, masque les traces d'outils | Surface légèrement plus rugueuse |
| Revêtement par conversion chimique | Points de mise à la terre électrique, supports de capteurs | Moins de résistance à l'usure |
| Tel qu'usiné | Pièces internes, accessoires | Pas de barrière anticorrosion |
Le problème de finition le plus courant que nous constatons sur les pièces de robots concerne l'alésage des roulements anodisés. L'anodisation modifie le diamètre de l'alésage et le revêtement n'est pas conçu pour servir de surface d'appui. Indiquez “ alésage masqué ” ou “ pas d'anodisation dans l'alésage ” sur le plan.
Conseils de conception permettant de réduire le coût des pièces de robot
- Regroupez les éléments de précision sur une ou deux faces afin qu'ils puissent être usinés lors d'un même serrage. Les éléments usinés lors d'un même serrage sont naturellement alignés.
- Utilisez des dimensions standard pour les alésages et les filetages sur toutes les pièces du robot.
- Prévoyez des rayons d'angle généreux pour les poches afin de pouvoir utiliser des outils plus grands et plus rapides.
- Définissez des repères pertinents pour l'assemblage, généralement l'axe de l'alésage principal et une face de montage.
- Évitez les fentes profondes et étroites, sauf si elles ont une fonction pratique.
- Prévoyez des inserts filetés pour les raccords qui seront fréquemment montés et démontés. Les filetages en aluminium s'usent.
- Précisez le traitement thermique (T6 ou T651) sur le plan, et pas seulement l'alliage.
Du prototype aux séries de production
Les projets de robotique passent souvent très rapidement d'un prototype de robot à une série pilote de 10 ou 50 exemplaires, puis à une production en série. L'approche en matière d'usinage doit évoluer en conséquence.
Prototype (1 à 5 exemplaires). La rapidité est primordiale. Il faut s'attendre à des modifications de conception. Les tolérances doivent rester réalistes et les finitions doivent être acceptables.
Lot pilote (10 à 50 ensembles). Définir les caractéristiques essentielles. Demander un rapport d'inspection du premier article afin de disposer d'une référence mesurée. Normaliser les spécifications de finition.
Production (plus de 100 ensembles). Des montages dédiés et des programmes éprouvés permettent de réduire la durée du cycle et le prix. La cohérence d'un lot à l'autre est désormais primordiale. Dans la mesure du possible, conservez le même fournisseur, les mêmes machines et la même méthode de contrôle.
Il est possible de changer de fournisseur au stade de la production, mais il faut considérer cela comme un nouveau premier article. Un boîtier de joint présentant un écart de 0,02 mm par rapport au dernier lot peut modifier le fonctionnement d'un réducteur.
Quels sont les problèmes les plus courants liés aux pièces usinées pour robots ?
Ce sont ces problèmes qui sont à l'origine de la plupart des retouches et des retards dans les projets de robotique :
- Les alésages des roulements sont tolérés uniquement en plus ou moins, sans indication de coaxialité ni de perpendicularité.
- Alésages anodisés qui se retrouvent sous-dimensionnés.
- Des tolérances générales trop strictes qui rendent chaque élément coûteux.
- Pièces qui doivent s'assembler mais qui proviennent de fournisseurs différents et pour lesquelles il n'existe aucune définition commune des repères.
- Maillons fins à poche profonde qui se déforment après l'usinage.
- Filetages en aluminium qui s'abîment à la suite d'opérations d'entretien répétées.
Il s'agit presque exclusivement de problèmes liés aux plans, et l'examen DFM effectué par le fournisseur avant l'usinage permet généralement de les détecter.
Usinage et assemblage : pourquoi cela aide les équipes de robotique
De nombreux sous-ensembles robotiques associent des pièces en aluminium usinées à des roulements, des arbres, des éléments de fixation, des capots en tôle et des pièces moulées. Si chacune de ces pièces provient d'un fournisseur différent, votre équipe se retrouve alors dans le rôle d'intégrateur et doit gérer tous les problèmes de compatibilité des tolérances.
Un fournisseur capable d'usiner les pièces et de réaliser l'ensemble assemblage mécanique fournit un sous-ensemble testé plutôt qu'un carton de pièces détachées. Pour les lots pilotes et de série, cela permet de gagner davantage de temps en ingénierie que ne le justifie la différence de prix par pièce.
Questions fréquemment posées
Quel est le meilleur alliage d'aluminium pour les pièces de robot ?
L'alliage 6061-T6 convient à la plupart des châssis, supports, fixations et dispositifs de fixation de robots, car il se prête bien à l'usinage et à l'anodisation à un coût raisonnable. L'alliage 7075-T6 est plus adapté aux liaisons soumises à des charges élevées, aux boîtiers d'articulation et aux doigts de préhension qui nécessitent une résistance accrue. Ces deux alliages présentent une rigidité similaire ; par conséquent, les problèmes de rigidité nécessitent une modification de la conception, et non un changement d’alliage.
Quelles sont les tolérances requises pour les composants robotiques ?
La plupart des cotes peuvent faire l'objet d'une tolérance générale. Les alésages de roulements, les faces de montage, les diamètres de guidage et les trous de goupille doivent faire l'objet d'un contrôle rigoureux, notamment en ce qui concerne la coaxialité, la planéité et la perpendicularité. Les sièges de roulements respectent généralement la classe d'ajustement ISO recommandée par le fabricant du roulement. Ne serrez que les éléments qui influent sur l'alignement ou l'ajustement.
Faut-il anodiser les pièces des robots ?
Oui, la plupart des pièces en aluminium apparentes des robots sont anodisées afin d'être protégées contre la corrosion et l'usure. L'anodisation de type II est utilisée pour les capots et les bras, tandis que l'anodisation dure de type III est destinée aux surfaces soumises à l'usure, telles que les mâchoires des préhenseurs. Les alésages des roulements et les ajustements de précision doivent être masqués, car l'anodisation modifie leurs dimensions.
Comment puis-je alléger les pièces usinées destinées aux robots ?
Prévoyez des zones de faible contrainte dans les poches, utilisez des nervures plutôt que des parois épaisses, privilégiez les sections en caisson fermées pour résister à la torsion et conservez de la matière autour des alésages et des trous de boulons. Évitez les parois d’une épaisseur inférieure à environ 1 mm, car elles risquent de se déformer pendant l’usinage. Des rayons de poche importants permettent de réduire la durée et le coût de l’usinage.
L'usinage CNC est-il adapté aux volumes de production robotisés ?
Oui. L'usinage CNC permet de fabriquer des pièces pour robots, qu'il s'agisse de prototypes uniques ou de lots de plusieurs centaines, voire plus. À mesure que les volumes augmentent, l'utilisation de gabarits dédiés et de programmes éprouvés permet de réduire le coût unitaire. Pour les très grands volumes, certains boîtiers sont alors fabriqués par moulage sous pression, avec les caractéristiques critiques usinées, mais l'usinage couvre généralement la plupart des programmes robotiques.
Choisir un partenaire pour l'usinage CNC de l'aluminium destiné à la robotique
Un partenaire d'usinage compétent sait identifier les caractéristiques qui déterminent l'alignement, les maintient de manière constante d'un lot à l'autre et est capable de réaliser la finition et l'assemblage des pièces afin qu'elles soient prêtes à être intégrées au robot.
Elite Mold Tech fabrique des boîtiers de raccordement, des supports, des plaques et des fixations en aluminium, avec finition et assemblage réalisés en interne. Envoyez-nous vos dessins pour une analyse DFM et un devis correspondant à vos quantités de prototypes et de production.